
全自动手车 CNR220-111
项目背景
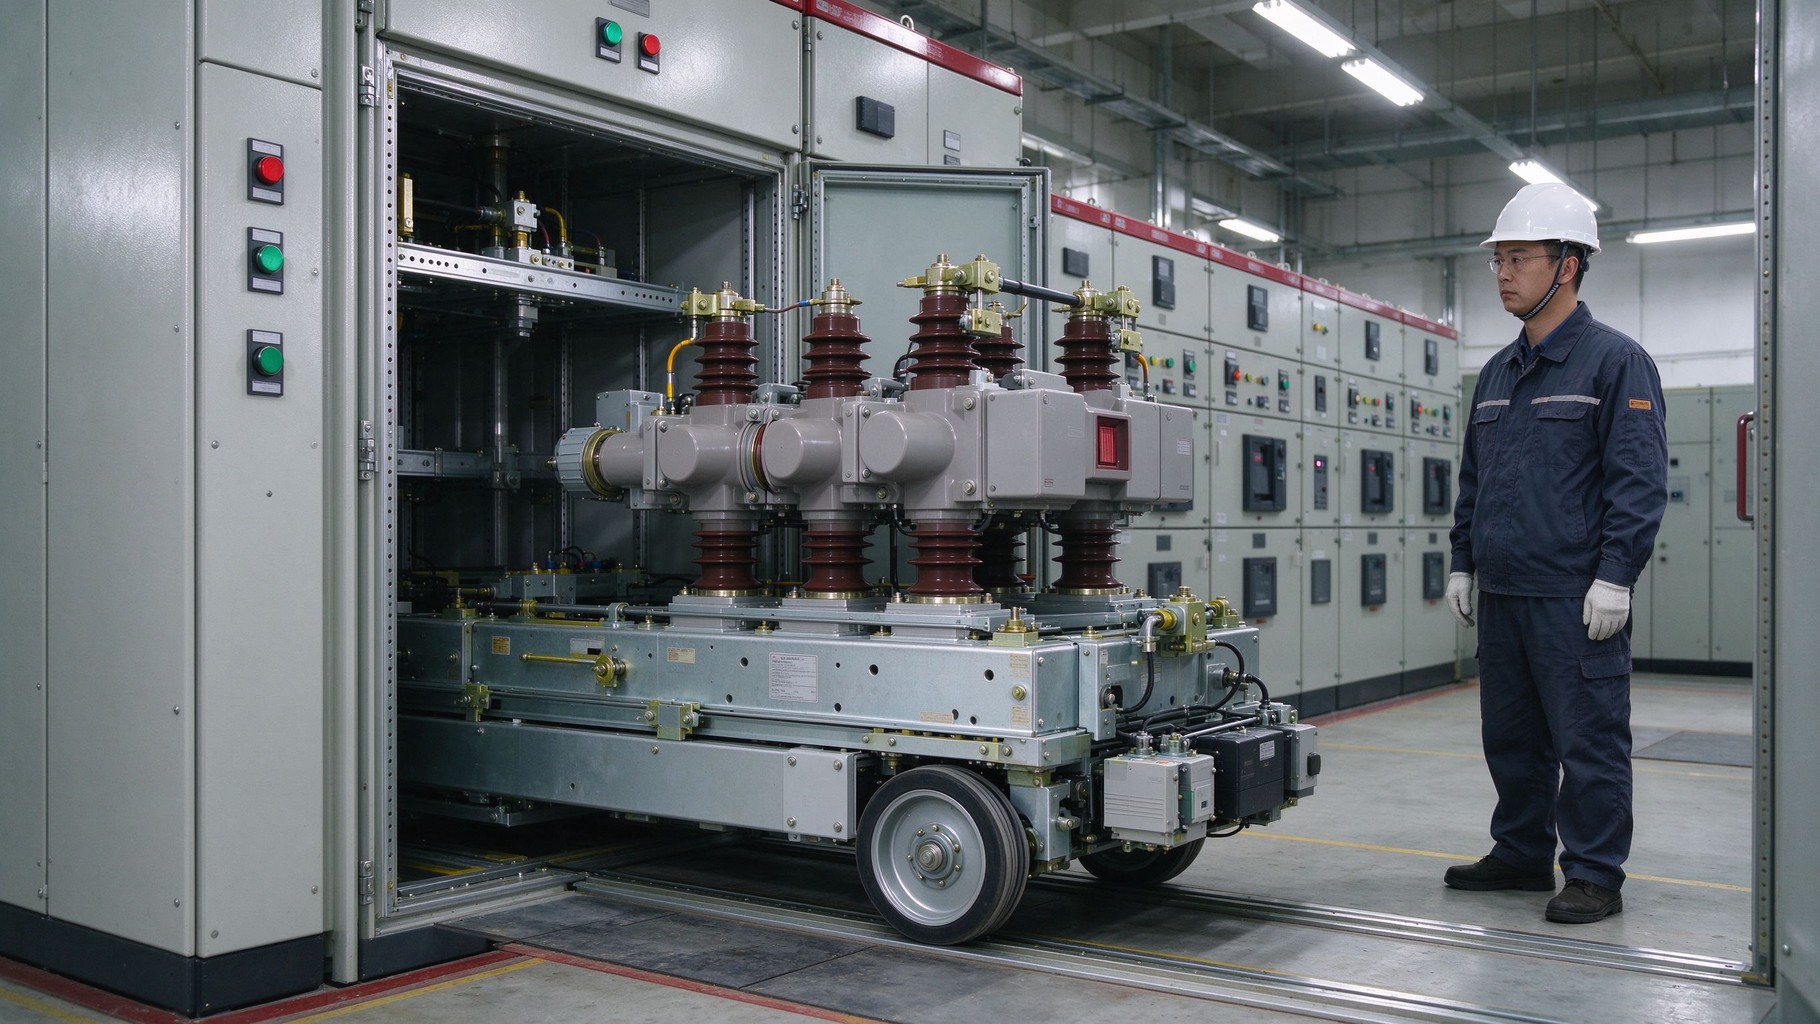
本文针对电力生产中的实际痛点,研发了全自动手车,有效提升了作业效率与安全水平。高压开关柜手车的转运与就位,长期依赖人工推拉和多人配合。手车本身重量较大,柜内空间狭窄,操作人员需要在有限视野内完成对准、推进和锁定,劳动强度高,且存在磕碰柜体、触头对位偏差等隐患。随着变电站运维频次增加和人员配置趋紧,传统作业方式的效率与安全矛盾日益突出。
从问题机制看,手车操作的核心难点在于定位精度和过程可控性。人工操作依赖经验判断,推进速度、力度和对中状态难以保持一致,不同人员作业质量差异明显。同时,手车在转运过程中缺乏实时状态反馈,一旦出现偏移或卡涩,往往需要反复调整,延长了停送电操作时间。
基于上述背景,本项目提出全自动手车方案,将自动驾驶与智能控制技术引入手车转运环节,目标是实现手车从转运到就位的全过程自动化,减少人工直接干预,提升操作一致性和作业安全性。
存在问题
- 人工操作强度大。手车推拉需要多人协同,长时间作业易造成人员疲劳,影响操作稳定性。
- 对位精度依赖经验。触头插入和柜内锁定环节缺乏量化控制,不同人员操作结果存在明显差异。
- 过程状态不透明。转运和就位过程中缺少实时反馈,出现卡涩或偏移时难以及时发现和纠正。
- 作业效率受制约。人工调整耗时较长,在操作任务集中时容易形成排队等待,影响整体进度。
- 安全风险不易控。柜体磕碰、手车倾覆和人员挤压等风险伴随人工操作长期存在。
创新目标
项目目标是研制一种具备自主导航、定位和避障能力的全自动手车,使其能够在复杂环境中稳定运行,无需人工干预即可完成转运和就位任务。同时,手车应具备灵活配置能力,可适应不同运输需求,并支持与其他智能设备协同,实现更高水平的智能化管理和控制,从而降低人力成本、提高生产效率。
技术方案
全自动手车在结构上集成了传感器、控制系统和执行机构。传感器负责采集周边环境和自身位姿信息,控制系统根据采集数据进行路径规划和动作决策,执行机构完成行走、转向和就位动作。各模块之间通过内部总线协同工作,形成闭环控制,使手车能够自主完成导航、定位和避障任务。
操作流程上,手车接收任务指令后启动自主导航,沿规划路径行驶至目标柜位附近。在接近就位区域时,系统切换至精定位模式,通过传感器实时修正姿态,控制手车缓慢推进至指定位置。就位完成后,手车自动反馈状态并等待下一任务。整个过程无需人工推拉,操作人员仅需在任务下发和异常确认环节介入。
为适应不同运输需求,手车支持灵活配置和调整,可根据任务类型切换运行参数。同时,手车可与其他智能设备连接和协同,实现任务分配、状态监控和过程记录的集中管理,进一步提升运输效率和质量。
创新亮点
- 自主运行:具备全自动驾驶能力,可自主完成导航、定位和避障,在复杂环境中稳定运行,无需人工干预。
- 智能配置:可根据实际需求灵活配置和调整,适应不同运输需求,提升设备利用率。
- 协同管理:通过与其他智能设备连接和协同工作,实现更高级别的智能化管理和控制。
- 安全提升:减少人工直接接触手车和柜体,降低磕碰、挤压等安全风险。
- 效率优化:自动化转运和就位缩短了操作时间,减少了人工调整和等待环节。
落地应用效果
全自动手车在高压部相关场景投入应用后,手车转运和就位环节的人工参与明显减少,操作人员从推拉作业中解放出来,转而负责任务确认和异常处理。现场反馈显示,手车运行稳定,对位一致性较高,因人工操作差异导致的反复调整情况大幅减少,作业安全性得到改善。
从管理角度看,手车与其他智能设备的协同使任务分配和状态记录更加集中,过程可追溯性增强。整体上,该成果在降低人力成本、提高生产效率方面表现出较好效果,具备进一步推广的基础。
| 对比项 | 传统方式 | 本成果 |
|---|---|---|
| 操作方式 | 人工推拉、多人配合 | 自主导航、自动就位 |
| 对位精度 | 依赖经验,差异明显 | 系统控制,一致性较高 |
| 过程反馈 | 缺少实时状态 | 实时采集与反馈 |
| 安全风险 | 磕碰、挤压风险较高 | 人工接触减少,风险降低 |
| 作业效率 | 调整耗时,易排队 | 流程缩短,效率提升 |
产出物:全自动手车样机及配套控制系统,支持自主导航、定位、避障和协同管理功能。
适用场景:高压开关柜手车转运与就位、物流仓储搬运、制造环节物料转运等需要自动化运输的场合。
常见问题
Q:全自动手车能否在复杂环境中稳定运行?
A:可以。手车通过传感器、控制系统和算法协同,能够自主完成导航、定位和避障,在复杂环境中保持稳定运行,无需人工干预。
Q:手车如何适应不同的运输需求?
A:手车具备高度智能化特点,可根据实际需求进行灵活配置和调整,适应不同运输任务,并支持与其他智能设备连接协同。
Q:应用全自动手车后,人力和安全方面有哪些变化?
A:人工推拉和配合环节明显减少,操作人员主要承担任务确认和异常处理,人力成本降低,同时磕碰和挤压等安全风险得到有效控制。
数据来源:项目验收报告及现场应用统计,单位信息已脱敏处理。
本项目相关常见问题
可以。手车通过传感器、控制系统和算法协同,能够自主完成导航、定位和避障,在复杂环境中保持稳定运行,无需人工干预。
手车具备高度智能化特点,可根据实际需求进行灵活配置和调整,适应不同运输任务,并支持与其他智能设备连接协同。
人工推拉和配合环节明显减少,操作人员主要承担任务确认和异常处理,人力成本降低,同时磕碰和挤压等安全风险得到有效控制。
有类似技术需求或创新项目想法?欢迎咨询
400-6611-383