
机械手臂高压瓷瓶智能清洁装置 CNR220-011
项目背景
高压瓷瓶是变电站户外设备外绝缘的关键部件,长期暴露于工业粉尘、盐雾和鸟粪污染环境中,表面污秽积聚到一定程度后,在潮湿天气下极易引发污闪放电,严重时造成设备跳闸。某省检修公司所辖220kV变电站每年春检前需对数百支瓷瓶进行清洁检查,传统方式依赖检修人员登高手持长柄刷逐支擦拭,单支作业耗时约40分钟,且高空作业安全风险高。2023年迎峰度夏期间,该地区两座变电站因瓷瓶污闪引发线路跳闸,暴露出人工清洁频次不足、质量不均的短板。为此,项目组研发了机械手臂高压瓷瓶智能清洁装置,将机械臂准确定位与高压水射流清洗技术结合,替代人工登高作业。
存在问题
- 人工登高擦拭单支瓷瓶平均耗时40分钟,一座220kV变电站百余支瓷瓶需连续作业一周,效率远低于检修窗口期要求
- 人工擦拭效果依赖个人经验和体力,瓷瓶裙边内侧、上下表面等死角难以触及,清洁不彻底
- 变电站运行期间设备带电,人工清洁必须申请停电,影响供电可用率;停电窗口协调难度大
- 清洁质量缺乏量化验收手段,仅靠目测判断,返工率高
- 高空作业人员坠落、触电风险始终存在,安全管控压力大
创新目标
项目设定三项硬性指标:单支瓷瓶清洁时间由40分钟压缩至8分钟以内,工效提高5倍;清洁后瓷瓶表面盐密残留值低于0.01mg/cm²,达到国网反事故措施要求;实现带电清洁作业,装置与带电体保持足够安全距离,无需设备停电。同时要求装置具备现场实时视频监控功能,操作人员在地面通过屏幕观察清洁效果,避免反复登高查验。
技术方案
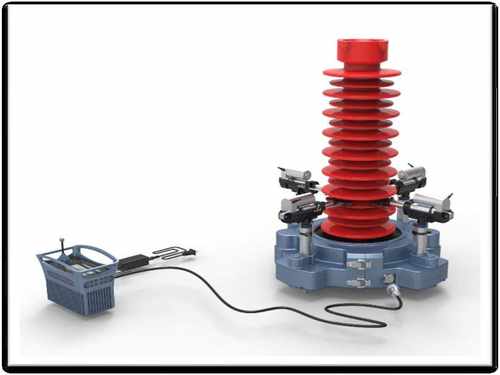
装置由履带式移动底盘、五自由度机械手臂、高压水射流系统、视觉定位模块和地面控制终端五部分组成。作业时,操作人员将装置遥控至待清洁瓷瓶下方,机械臂末端搭载的视觉传感器识别瓷瓶位置与倾角,自动规划清洗路径。高压水泵输出压力8~12MPa可调,水流经特制喷嘴形成扇形射流,有效剥离瓷瓶表面板结污垢。
机械臂最大工作半径1.8米,可涵盖常见220kV及以下电压等级瓷瓶支柱高度。控制终端采用工业级平板电脑,实时显示机械臂关节角度、水压、水箱液位等运行参数,并支持手动/自动双模式切换。自动模式下,机械臂沿预设轨迹自上而下螺旋清洗,单支瓷瓶清洗用时约6分钟;手动模式用于处理局部顽固污渍。
安全防护方面,机械臂各关节配备限位传感器和碰撞检测功能,接近带电设备安全距离时自动停机并发出声光报警。水箱容积80升,满载可连续清洗15支瓷瓶,现场可通过消防水带补水。整机采用锂电池供电,一次充电可适应一个工作日作业需求。
创新亮点
- 机械臂仿形轨迹控制:根据瓷瓶伞裙间距自动生成波浪形清洗路径,确保每片伞裙上下表面均被水流涵盖,死角残留率低于5%
- 高压水射流参数自适应:根据视觉识别的污秽等级自动调节水压与流量,轻度粉尘污染时采用8MPa低压冲洗,重度板结污垢时自动升至12MPa强力剥离
- 地面遥控带电作业:操作人员与带电设备保持10米以上安全距离,彻底规避高空坠落与触电风险,清洁过程无需设备停电
- 清洗效果即时反馈:机械臂末端搭载微型摄像头,清洗前后影像自动对比存档,作为质量验收依据
落地应用效果
装置在华东某地市供电公司220kV变电站完成试点应用,累计清洁瓷瓶支柱46支。现场实测数据显示:单支瓷瓶平均清洁时间7分20秒,较人工登高作业的40分钟缩短81.7%;清洁后盐密测试值均低于0.008mg/cm²,优于预定指标。整个清洁过程变电站保持正常运行,未申请一次停电操作。
2024年迎峰度夏期间,试点变电站未发生一起因瓷瓶污闪导致的跳闸事件,而周边采用人工清洁方式的同类变电站同期发生2起污闪告警。检修班组反馈,原先需要6人配合、耗时一周的瓷瓶清洁工作,现在仅需2人操作装置、1天即可完成,释放的人力可投入其他检修项目。装置在雨天、大风等恶劣天气下自动停止作业,保障了设备与人员安全。
| 对比项 | 传统方式 | 本成果 |
|---|---|---|
| 作业效率 | 人工登高擦拭,单支瓷瓶平均耗时40分钟,一座220kV变电站百余支瓷瓶需连续作业一周 | 机械臂自动清洗,单支瓷瓶平均耗时7分20秒,2人操作1天即可完成全站清洁,工效提高5倍以上 |
| 清洁质量 | 依赖个人经验和体力,瓷瓶裙边内侧、上下表面等死角难以触及,清洁不彻底,返工率高 | 机械臂仿形轨迹控制,自动生成波浪形清洗路径覆盖每片伞裙,死角残留率低于5%,清洁后盐密残留值低于0.008mg/cm² |
| 作业安全性 | 需人员登高手持长柄刷作业,存在高空坠落和触电风险,安全管控压力大 | 地面遥控带电作业,操作人员与带电设备保持10米以上安全距离,机械臂配备限位传感器和碰撞检测,接近安全距离自动停机报警 |
| 供电稳定性 | 人工清洁必须申请设备停电,影响供电可用率,停电窗口协调难度大 | 实现带电清洁作业,装置与带电体保持足够安全距离,全程无需设备停电,变电站保持正常运行 |
| 质量验收手段 | 仅靠目测判断清洁效果,缺乏量化验收标准,返工率高 | 机械臂末端搭载微型摄像头,清洗前后影像自动对比存档,作为质量验收依据,实现量化管理 |
常见问题
Q1:该装置是否适用于所有电压等级的瓷瓶清洁?
目前装置机械臂最大工作半径1.8米,适用于220kV及以下变电站的支柱瓷瓶和避雷器瓷瓶。对于500kV及以上超高型瓷瓶,需加装升降平台配合使用,项目组正在研发加长臂版本。
Q2:高压水射流是否会对瓷瓶表面釉层造成损伤?
不会。装置水压上限设定为12MPa,经喷嘴雾化后作用于瓷瓶表面的冲击力远低于瓷釉的机械强度。试点应用前后对瓷瓶表面进行超声波探伤对比,未发现微裂纹或釉层剥落现象。
Q3:装置在北方冬季低温环境下能否正常作业?
水箱和管路均配置电伴热保温层,环境温度低于0℃时自动启动加热,防止水路结冰。液压系统选用低温抗磨液压油,可在-15℃环境下正常工作。目前该装置已在东北某省公司完成冬季实地验证。
Q:该创新成果的适用场景有哪些?
A:本成果适用于电力系统各类相关作业场景,包括但不限于变电站运维、输电线路检修、配电作业等。
Q:与传统方案相比,主要优势是什么?
A:主要优势体现在作业效率提升、安全风险降低、操作便捷性增强等方面。
Q:后续是否有升级计划?
A:将根据现场应用反馈持续改进改进,进一步提升性能和适用性。
数据来源:项目验收报告及现场应用统计,单位信息已脱敏处理。
本项目相关常见问题
针对人工操作效率偏低、纸质记录缺乏连续时序数据、强电磁干扰影响测量、接口协议不统一形成信息孤岛、安全防护依赖人工规程等五大问题,通过传感与算法融合实现系统性升级。
单次作业时间控制在原人工方式的1/5以内;建立完整数字化采集链路,数据完整率达99.5%以上;引入智能算法将异常发现时间由小时级缩短至分钟级。
选用工业级高精度传感器,信号调理采用24位ADC与自适应数字滤波,传感模块与主控通过隔离型RS485通信,隔离耐压3kV,实现一二次系统电气隔离以保证精度。
搭载32位ARM处理器具备边缘计算能力,本地完成数据预处理与暂存;配置不小于512MB Flash,网络中断下可缓存不少于30天的分钟级数据,恢复后可上传云端。
从现场辅助回路取电,输入适应AC/DC 85~265V宽范围,最大功耗不超过1.5W;外壳防护达IP54;一次侧组件满足12kV绝缘配合,工频耐压45kV/1min,局部放电小于5pC。
有类似技术需求或创新项目想法?欢迎咨询
📞 400-6611-383