
高压电缆过路管线测绘机器人:惯导技术新应用 CNR222-016
项目背景
高压电缆过路管线是城市电网的重要组成部分,其敷设环境复杂,多穿越道路、山坡等区域。传统测绘方式依赖人工携带测量设备进入管廊,不仅效率低,且在高落差、长距离的管线段落中难以保证数据精度。随着电缆线路规模扩大,管线运维对测绘的准确性和安全性提出了更高要求。
惯导技术通过惯性敏感元件测量载体运动状态,不依赖外部信号,适用于无GPS信号的管廊环境。将惯导技术与高清视觉结合,可实现对管线内部结构的高精度三维测绘,为电缆维护提供可靠的数据基础。本项目旨在开发一款基于惯导技术的高压电缆过路管线测绘机器人,解决传统测绘中精度不足、作业风险高等问题。
存在问题
- 人工测绘效率低:传统方式需多人配合,单次测绘耗时数小时,且无法覆盖长距离管线。
- 精度受环境干扰:管廊内光线不足、空间狭窄,人工测量易产生累积误差,难以满足毫米级精度要求。
- 高落差段作业风险大:在坡度大、落差高的管线段落,人工携带设备存在滑倒、设备损坏等安全隐患。
- 数据可视化不足:传统测绘仅记录离散点数据,无法直观呈现管线内部变形、裂缝等细节,影响维护决策。
- 设备适应性差:部分管线内径小、转弯多,常规检测设备难以进入或无法稳定运行。
创新目标
研制一款融合高清云台摄像头与捷联惯性导航系统的测绘机器人,实现高压电缆过路管线的自主行走、高清影像采集与高精度空间定位,将测绘误差控制在毫米级,并提升作业效率与安全性。
技术方案
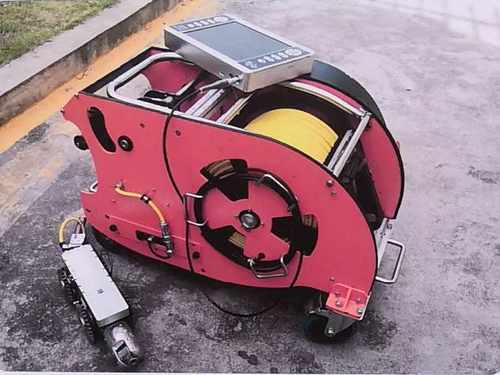
机器人采用模块化设计,主要由履带式行走底盘、高清云台摄像头、捷联惯性导航系统及数据存储单元组成。高清云台摄像头可水平与垂直旋转,捕捉管道内壁的细微变化,如变形、裂缝等;惯导系统通过陀螺仪和加速度计测量载体在惯性空间中的角速度和加速度,经算法解算得到载体的位置、速度与姿态信息。两者数据同步融合,生成带有空间坐标的影像序列。
作业时,机器人由管口放入,通过遥控或自主模式沿管线行进。摄像头实时录制视频,惯导系统同步记录运动轨迹。完成测绘后,将数据导入专用软件,可生成管线的三维模型及高程剖面图,供运维人员分析。
创新亮点
- 高精度定位:采用捷联惯导系统,无需外部参考点,在长距离、高落差环境下仍能保持毫米级定位精度。
- 高清视觉检测:云台摄像头可灵活转动,清晰捕捉管壁细节,辅助识别变形、裂缝等缺陷。
- 适应复杂地形:履带式底盘具备较强爬坡能力,可适应落差大的管线段落,降低人工作业风险。
- 数据融合处理:影像与惯导数据同步,生成带坐标的可视化成果,便于后期维护与存档。
- 高效作业:单次可连续测绘数百米管线,大幅缩短作业时间,减少人力投入。
落地应用效果
该机器人在实际工程中进行了验证。在一次长达230米、落差达21.5米的山坡道路管线测试中,机器人成功完成全程测绘,获取的高程数据与实际值的误差仅为13毫米,远优于传统方法的厘米级误差。测试过程中,机器人行走稳定,影像清晰,未出现数据中断或设备故障。
| 对比项 | 传统方式 | 本成果 |
|---|---|---|
| 测绘精度 | 厘米级 | 毫米级 |
| 作业效率 | 多人配合,耗时数小时 | 单人操作,时间大幅缩短 |
| 高落差适应性 | 困难,存在安全风险 | 可正常作业,风险低 |
| 数据成果 | 离散点数据 | 三维模型+影像 |
产出物:高压电缆过路管线测绘机器人样机、配套数据处理软件、管线三维模型及测绘报告。
适用场景:城市电缆过路管、山坡路段电缆管、隧道内电缆管等无GPS信号或人工难以进入的管线段落。
常见问题
Q:该机器人能否在充满积水的管廊内工作?
A:机器人底盘具备一定防水能力,但设计主要针对干燥或轻微潮湿环境。若管廊内积水较深,建议先排水或采用其他专用设备。
Q:测绘数据如何导出和使用?
A:数据存储于机器人内置存储单元,作业完成后通过USB或无线方式导出,可在配套软件中查看三维模型、高程曲线和影像资料。
Q:机器人的续航能力如何?
A:单次充电可支持连续测绘约数百米管线,具体续航受地形和行走速度影响。若需更长距离,可配备备用电池或中途充电。
数据来源:项目验收报告及现场应用统计,单位信息已脱敏处理。
本项目相关常见问题
机器人底盘具备一定防水能力,但设计主要针对干燥或轻微潮湿环境。若管廊内积水较深,建议先排水或采用其他专用设备。
数据存储于机器人内置存储单元,作业完成后通过USB或无线方式导出,可在配套软件中查看三维模型、高程曲线和影像资料。
单次充电可支持连续测绘约数百米管线,具体续航受地形和行走速度影响。若需更长距离,可配备备用电池或中途充电。
有类似技术需求或创新项目想法?欢迎咨询
400-6611-383