
无人机电力巡检:创新飞行控制与智能巡检装置引领行业变革 CNR225-1621
这个项目要解决什么背景问题?
电力巡检是保障输电线路安全运行的基础环节。传统人工巡检需要作业人员攀爬杆塔或沿线路步行检查,效率受地形和天气影响明显,部分区段存在较高的作业风险。近年来,无人机逐步进入电力巡检领域,但多数应用仍停留在人工遥控飞行阶段,对飞手操作经验依赖较强,巡检路径和拍摄角度的一致性难以保证。
从问题机制看,电力巡检的核心需求是让无人机在杆塔附近保持安全距离的同时,稳定获取目标物的清晰图像。人工遥控方式下,飞手需要同时关注飞行姿态、水平距离和垂直高度,操作负担较重,容易出现航向角偏差或安全距离不足的情况。此外,常规无人机续航时间有限,频繁起降更换电池也影响了单次巡检的覆盖范围。
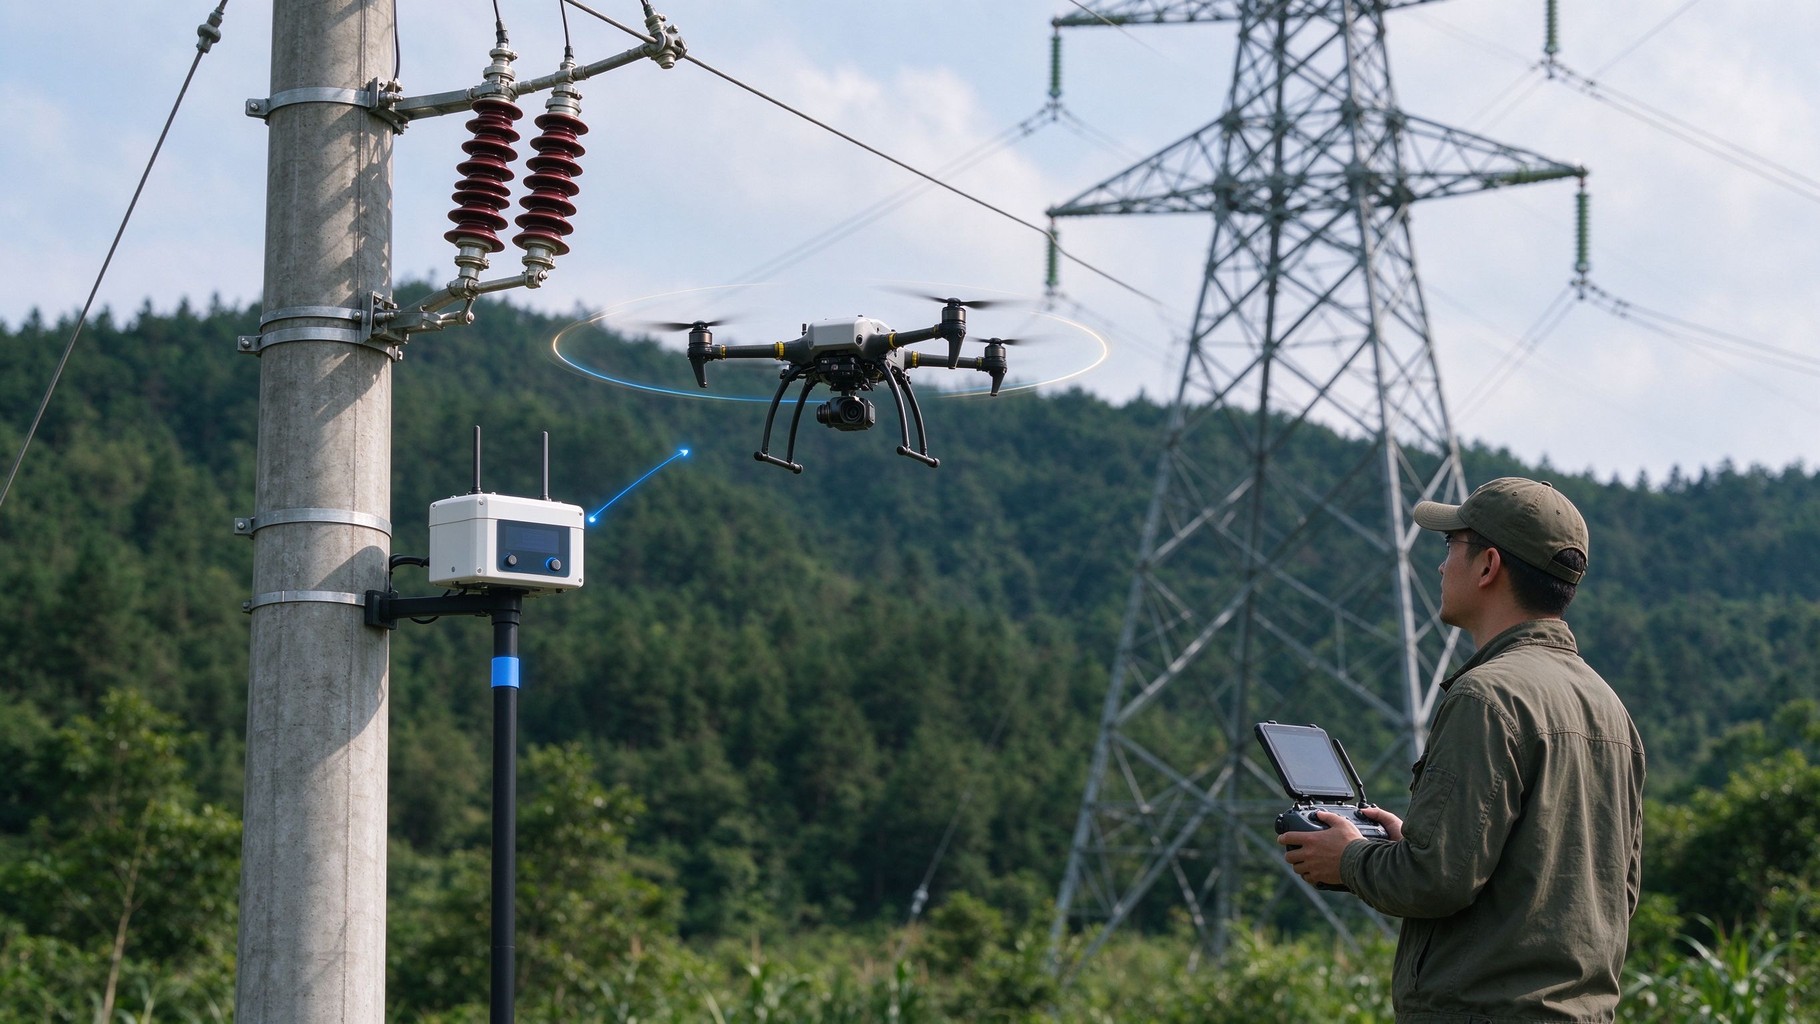
针对上述问题,本项目研发了一种面向电力巡检的无人机飞行控制方法、装置及无人机,通过预设控制指令实现杆塔上方的自动定位、姿态调整和垂直下降检测,并配合在线取电组件延长续航,有效提升了巡检作业的规范性和持续性。
现场存在哪些具体问题?
- 操作依赖经验:传统无人机巡检需要飞手手动控制飞行路径和拍摄角度,不同飞手之间的操作习惯差异较大,导致巡检图像的质量和一致性难以统一。
- 安全距离控制不稳:人工遥控时,无人机与杆塔之间的水平安全距离主要依靠目视判断,在复杂地形或强风条件下容易出现距离过近或过远的情况,影响拍摄效果和飞行安全。
- 续航能力受限:常规巡检无人机单次飞行时间较短,完成少量杆塔检查后即需返航更换电池,连续作业能力不足,制约了巡检效率。
- 图像采集规范性不足:人工操作下,拍摄位置和角度随机性较强,部分关键部位可能未被完整覆盖,后续缺陷识别和分析缺乏稳定可靠的数据基础。
- 成果转化路径不清晰:实验室阶段的技术方案与现场实际作业需求之间存在差距,产业单位在引入新技术时缺乏可参照的验证依据和收益评估。
本项目的创新目标是什么?
本项目旨在研发一套适用于电力巡检的无人机飞行控制方法与装置,使无人机能够按照预设指令自动完成杆塔上方的定位、航向角调整、水平安全距离保持和垂直下降检测,同时通过在线取电组件提升续航能力,降低对飞手操作经验的依赖,提高巡检作业的标准化水平和数据采集质量。
技术方案如何实现?
在结构原理方面,该无人机采用轻质机身搭载旋翼组件,旋翼组件包括管状中空的支撑筒、
在操作流程方面,无人机首先接收飞行控制指令,准确飞行至待检杆塔上方。到达指定位置后,无人机调整姿态,使目标航向角精准朝向待检杆塔的一侧。随后,系统确定待检杆塔的水平安全距离,无人机沿该距离平移飞行至检测位置。在确认位置无误后,无人机按照预设速度垂直下降,下降过程中实时检测目标物并采集图像数据。整个流程由预设指令驱动,减少了人工干预环节。
目前,该技术已在实验室环境下完成验证,飞行控制精度和图像采集稳定性均达到预期效果。后续将结合现场作业条件进一步优化控制参数和取电效率。
创新亮点有哪些?
- 自动飞行控制:通过预设控制指令实现杆塔上方定位、航向角调整和安全距离平移的自动化操作,减少了对飞手手动遥控的依赖,提高了巡检路径的一致性。
- 垂直下降检测:无人机沿水平安全距离平移后按预设速度垂直下降,在下降过程中实时检测目标物并采集图像,使拍摄角度和覆盖范围更加规范。
- 在线取电设计:机身内配备在线取电组件,可在巡检过程中从线路上获取电力,延长单次飞行时间,减少因更换电池导致的作业中断。
- 旋翼布局优化:第一旋翼组件和第二旋翼组件分别位于机身的前侧和中部两侧,配合管状中空支撑筒,在保证飞行稳定性的同时减轻了机身重量。
- 实验室验证充分:该技术在实验室环境下经过充分验证,飞行控制精度和装置稳定性表现良好,为后续现场应用提供了可靠依据。
落地应用效果如何?
该创新技术已在实验室环境下得到充分验证,其飞行控制方法和装置设计表现出良好的稳定性和可重复性。对于产业单位而言,引入该技术后,巡检作业对飞手经验的依赖明显降低,单次飞行可覆盖的杆塔数量有所增加,图像采集的规范性和完整性得到改善。同时,在线取电组件的应用减少了电池更换频次,巡检作业的连续性和效率均有提升。
从作业安全性角度看,自动保持水平安全距离和预设速度垂直下降的方式,降低了人为误操作导致无人机与杆塔过近接触的风险。采集到的图像数据在角度和位置上更加统一,为后续缺陷识别和分析提供了较好的数据基础。
| 对比项 | 传统方式 | 本成果 |
|---|---|---|
| 飞行控制 | 人工遥控,依赖飞手经验 | 预设指令自动控制,一致性较高 |
| 安全距离保持 | 目视判断,稳定性不足 | 系统确定水平安全距离,偏差较小 |
| 续航能力 | 电池容量有限,需频繁更换 | 在线取电组件支持,连续作业时间延长 |
| 图像采集规范性 | 角度和位置随机性较强 | 垂直下降过程中实时采集,覆盖较完整 |
| 作业效率 | 单次覆盖杆塔数量有限 | 单次飞行覆盖范围明显增加 |
产出物:无人机飞行控制方法、飞行控制装置及配套无人机样机;实验室验证报告;现场应用测试数据。
适用场景:输电线路杆塔巡检、配电线路巡检、线路通道巡查等电力巡检作业场景,尤其适用于地形复杂、人工巡检难度较大的区段。
延伸阅读
常见问题
Q:该无人机在强风条件下能否保持稳定飞行?
A:该无人机的旋翼组件采用前侧和中部两侧的布局设计,配合管状中空支撑筒结构,在实验室验证中表现出较好的姿态稳定性。实际现场应用时,建议根据天气条件合理安排巡检计划,确保飞行安全。
Q:在线取电组件是否适用于所有电压等级的线路?
A:在线取电组件的设计需与线路参数匹配。目前该技术在实验室环境下完成了验证,后续将结合不同电压等级的线路条件进行适配性测试和优化。
Q:该技术能否直接应用于现有无人机平台?
A:该飞行控制方法和装置是针对电力巡检需求设计的,部分控制逻辑和取电组件需要与无人机平台进行适配。产业单位在引入时可根据现有设备情况开展联合调试和验证。
数据来源:项目验收报告及现场应用统计,单位信息已脱敏处理。
有类似技术需求或创新项目想法?欢迎咨询
400-6611-383